ROBOTIC POWER INSPECTION / 四足机器人电力巡检
四足机器人电力巡检把重复巡检,变成可复核的记录。
机器人负责按任务采集,人员聚焦异常确认与处置。
针对变配电设施重复巡检多、记录口径不一的问题,按路线与设备点位组织机器人采集,关联影像、读数和人工复核。从一条可通行路线验证本体、载荷与任务,再扩展巡检范围。
路线与点位·载荷按需配置·结果人工复核
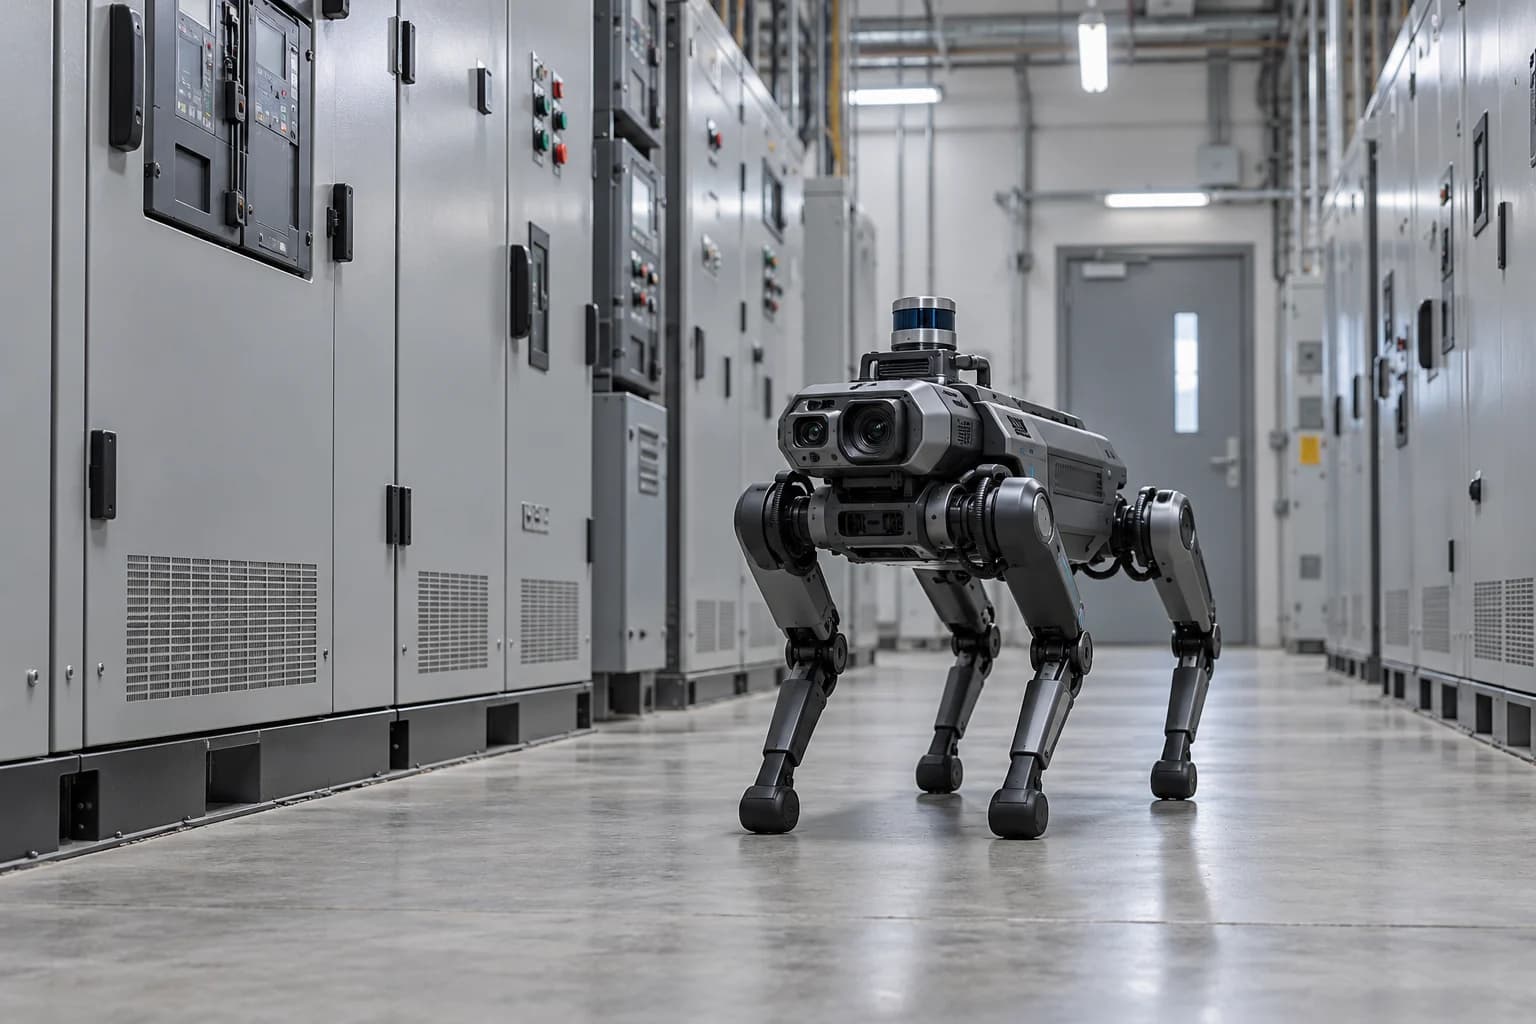
巡检任务可重复执行
围绕已验证的路线、点位与载荷配置组织采集。
数据对应到设备
保留时间、位置与影像,支持前后记录对照。
异常进入人工复核
让采集结果与维护任务衔接,形成处理记录。
要解决的问题
巡检任务重复,
记录却不容易连续比较。
- 01
高频走点占用人员时间
例行巡检需要重复到达同一批设备,夜间或分散区域尤其依赖排班与往返。
方案做法在已验证可通行的区域配置路线与采集点,由机器人按任务获取所需资料。
- 02
照片和读数难对应设备
采集角度、命名和记录方式不同,后续人员难以判断变化是否来自同一个检查对象。
方案做法将路线、设备点位、采集姿态和任务记录对应起来,保留可追溯的影像与读数。
- 03
采到了数据,异常仍需人工处理
本体导航、载荷识别与运维系统属于不同环节,采集结果不等于已完成缺陷确认。
方案做法把待核查结果交给人员复核,再关联缺陷记录与维护流程,任务接口按项目对接。
01 / CONNECTED OPERATIONS
从可达路线开始,
把检查任务说清楚。
先确认场地通行、观察位置和采集目标,再选择机器人本体、载荷及算法,不默认适用于所有变电站区域。
01ROUTES & ASSETS
路线与设备点位
梳理允许通行的路线、观察位置、设备标识和任务顺序。
通道、台阶、地面与定位条件需现场验证。
02VISUAL RECORDS
外观与表计影像
在可见且适合拍摄的位置,采集设备外观、指示与表计影像。
读数识别需验证视角、清晰度、反光与表计形式。
03TASK PAYLOADS
按任务配置的感知
需要观察温度分布或其他特征时,单独选择适用载荷与采集方式。
热像、声学与气体检测不是所有机器人自带能力。
04INSPECTION RECORDS
任务与异常跟进
关联巡检结果、重复采集与现场处理记录,保留需要人员确认的事项。
识别结果作为线索,具体处置由运行人员判断。
02 / FROM INFORMATION TO ACTION
路线可验证,
结果可追溯。
将机器人任务平台与现场业务衔接,先用代表路线验证,再逐步扩展采集和识别任务。
PLAN
定义巡检任务
明确去哪、看什么
- 确认可达区域与观察位置
- 核对点位、载荷与采集要求
检查续航、通信和定位条件,明确中断处理方式。
CAPTURE
采集并关联记录
让影像带上设备和时间
- 组织任务状态与采集结果
- 按接口关联设备和影像
任务调度、视频与结果导入范围取决于本体平台接口。
CONFIRM
复核并跟进
让异常得到现场承接
- 人工复核疑似异常与漏拍
- 记录检查、维护和重复采集
不以自动识别替代专业检查和操作许可。
按实际任务整合,各自承担职责。
机器人运动、避障、定位与本体保护由所选机器人及任务平台承担。EdgeAgent 按约定接口连接巡检数据和业务记录;本方案不默认包含带电作业、设备操作或对所有环境的自主通行能力。
如何落地
先验证一处现场,
再扩展实施范围。
围绕本次要解决的问题,逐阶段确认工作、交付与验收依据。
- 01
踏勘路线与任务
确认通道、地面、障碍、作业隔离和通信,逐个列出设备点位、采集目标及所需载荷。
- 阶段交付
- 路线图、点位表与载荷需求
- 验收关注
- 可达范围、现场作业条件和人工接管方式明确。
- 02
一条路线验证
配置采集姿态和任务,在现场检查通行、画面、读数及上传结果,识别任务逐项复核。
- 阶段交付
- 试运行任务与点位采集记录
- 验收关注
- 约定路线可执行,采集质量与识别结果按点位验收。
- 03
接入日常巡检
按排班运行已验收任务,接入结果查看与异常复核,再逐条扩展路线和设备类型。
- 阶段交付
- 任务配置、缺陷清单与巡检报告
- 验收关注
- 失败任务可跟进;异常有人工结论;本体及载荷范围单独确认。
04 / PRODUCTS THAT WORK TOGETHER
连接巡检数据,
与现场业务记录。
这里展示可组合的数据与应用产品;机器人本体、载荷、定位与任务平台按项目单独选配。
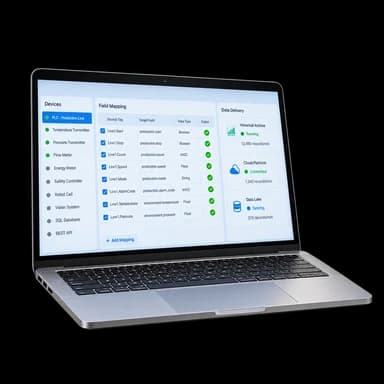
任务与结果接入
数据对接模块
连接 PLC、DCS、仪表和既有业务系统的软件模块,完成数据采集、测点与字段映射及上层接口对接。保留现有系统的可用能力,为监控、数据汇聚和分析应用建立明确的数据链路。
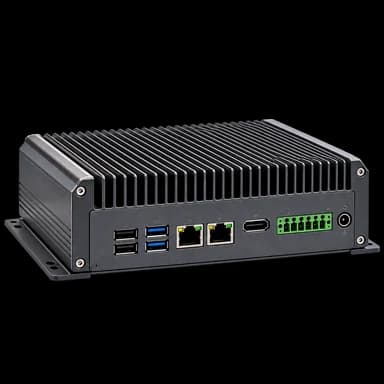
适用的视频分析
视频 AI 推理终端
面向摄像头视频的边缘 AI 推理终端,在现场运行已配置的识别算法,输出事件、设备状态和其他结构化分析结果。让持续画面成为可供监控与业务流程使用的信息。
设施与事件查看
viSCADA 工业监控平台
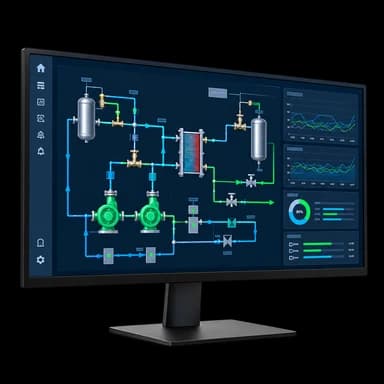
面向工业现场运行值守的组态监控平台,以工艺画面关联设备、实时测点、告警与历史趋势。支持单站监控和远程多站集控,让运行人员从系统状态进入具体设备,完成查看、核查与操作。
感知产品用于经确认的配套测点,不表示均可搭载到机器人。图像算法、任务接口与识别范围需单独验证,场景图不代表实际交付本体。
05 / QUESTIONS & ANSWERS
先验证现场,
再确定巡检能力。
把通行、载荷、识别与人员职责分开确认,避免用通用演示代替现场验收。
是否包含四足机器人硬件?
本页展示整体集成思路与配套数据产品,机器人本体、载荷、定位和任务平台需按项目单独选择和确认。场景图为概念示意,不是具体交付型号。
所有楼梯、室外区域都能自主巡检吗?
不能通用承诺。需要结合所选本体能力,现场核对地面、台阶、障碍、气象、定位和通信条件。经验证的路线之外,应另行评估,保留人工补检安排。
是否自带热像、声学和气体检测?
这些是不同任务与载荷,需按检测目标、环境和本体兼容性选择。不能把普通可见光影像直接当作温度、声学或气体测量结果。
表计识别能直接用于运行决策吗?
先验证具体表计、拍摄角度、清晰度和识别误差,并保留原始影像。疑似异常和重要读数需人员复核,不把识别结果直接作为唯一操作依据。
能否替代人工电力检查和设备操作?
方案辅助重复采集与异常发现,不等同于替代专业检查、检修和操作。运行人员继续承担相应检查与处置职责,设备操作不属于默认巡检范围。
已有机器人平台可以接入吗?
先核对任务、资产、影像、事件和结果等可用接口。可以从结果导入与设备记录关联开始,再评估任务状态或调度对接,不默认能够控制所有品牌本体。
START WITH YOUR INSPECTION ROUTE
从一条巡检路线,明确落地条件。
带上站点平面、检查点位、已有平台与拟采集的信息,一起梳理试点任务。